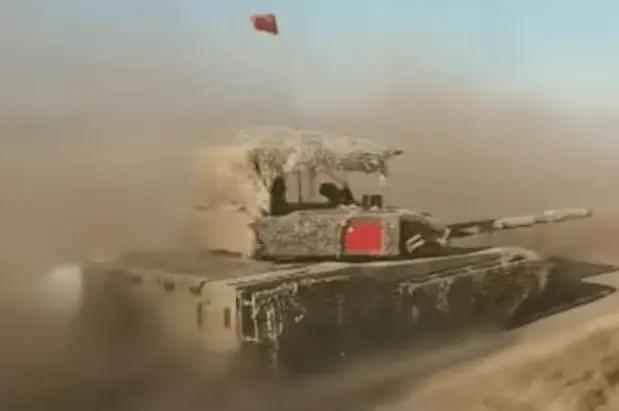
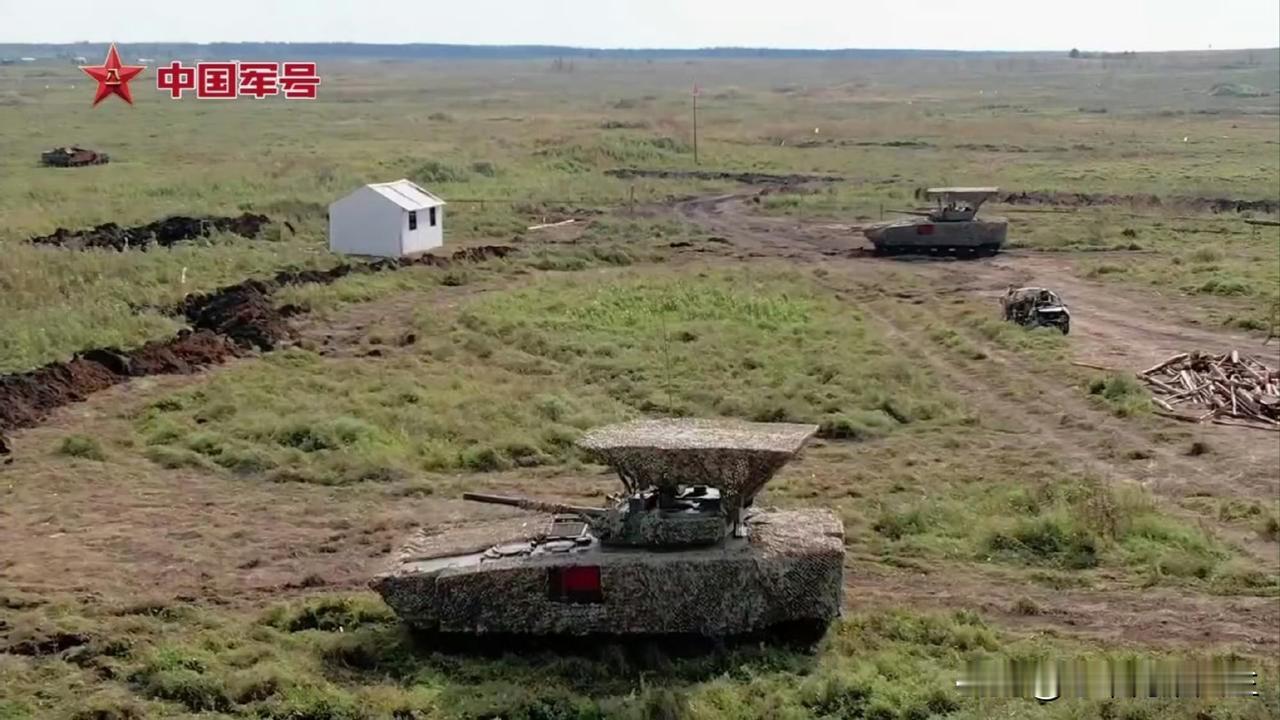
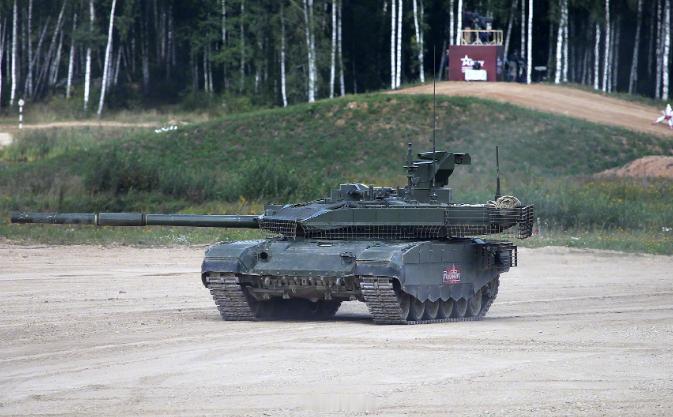
号称能替代坦克兵冲锋陷阵的俄罗斯无人坦克,为什么还没上战场,就先在演习场里栽进了泥坑?
这事要是只看热闹,很容易变成一句“无人坦克翻车了”,往里看一层,反而更有意思:一辆坦克把人从车里拿掉之后,事情远没有想象中那么简单。
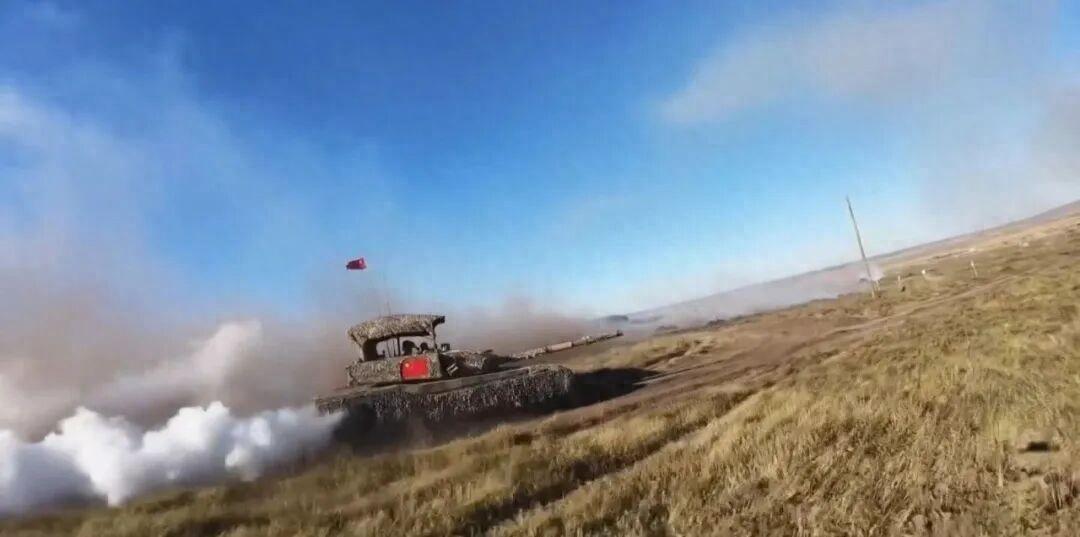
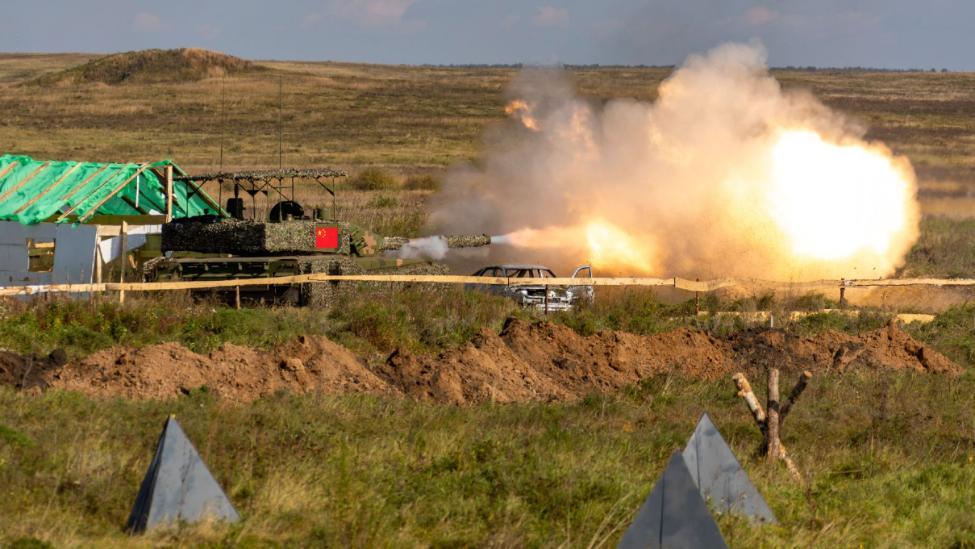
10月2日,俄罗斯“中部-2026”战略演习进入主要演练阶段,中方参演部队也参加了相关行动。
俄方随后公布了无乘员坦克参加演练的画面,乌拉尔车辆厂给出的信息更具体:参演车辆使用T-72B3M底盘,配有坦克型和BMPT型两类战斗模块,任务就是给突击分队提供火力支援。
这说明“突击”已经不只是停在工厂里做测试的样车,它开始进入实兵演训环境,跟部队一起跑、一起打、一起接受检验。
至于外界关注的泥地受阻画面,官方公开材料目前没有单独披露事故经过,也没有确认网上流传的“多次失联”“临时改成人工驾驶”等细节。
但泥泞地形为什么会让一辆无人坦克受到这么多关注,原因并不复杂。
10月2日当地有细雨,训练区域强调实战化环境,对于几十吨重的履带式装甲车辆来说,湿滑、松软、起伏地面本来就是必须面对的考题。
传统坦克遇到软地,驾驶员坐在车里,车身稍微侧倾、履带开始打滑、发动机负荷发生变化,经验丰富的人很快就能感觉出来。
换成远程操控,情况变了。
操作人员主要依靠摄像头、传感器和数据判断前方路况,画面能告诉你前面有泥,未必能完整还原泥到底有多深、车体下沉多快、履带抓地力还剩多少。
我个人更关注这一点,无人坦克真正难的地方,不是把驾驶员座椅拆掉,而是要把驾驶员原先靠眼睛、耳朵和身体完成的判断,交给一整套感知系统。
人少了,技术要求反而高了。
这也是为什么一个看起来不起眼的泥坑,能够把很多工程问题一下子带出来。
地形识别够不够细,远程驾驶有没有延迟,车身状态能不能及时反馈,陷入软地后系统能不能准确判断脱困方向,这些环节少一个都麻烦。
再说通信,俄方公开画面已经明确,这类无乘员坦克采用远程操控,人不在车里,指令却一点不能少:往哪走、什么时候停、炮塔转向哪里,都要经过控制链路。
传统坦克里,驾驶员踩下踏板,动作就在车内完成,无人平台把人放到后方,中间多出了一条看不见的“线”。
这条线稳定,车辆就能正常行动;碰上地形遮挡、距离拉长或者复杂电磁环境,系统压力自然会上来,至于本次演习具体控制距离和抗干扰数据,俄方没有公开,没必要自己补数字。
按我的理解,未来无人坦克拼到后面,决定水平高低的未必只是火炮和装甲,通信稳定性很可能更加重要。
炮再大,指令传不过去,也没有意义。
还有一个容易被忽略的问题,就是救援。
有人坦克出了状况,车组能够在车内判断故障,再跟外部保障力量配合。
无人平台如果在前沿失去机动能力,远端人员得先判断车辆到底出了什么毛病,接着才是牵引、抢修和回收。
听起来不够炫,却很现实。
一件重装备好不好用,不能只看它冲出去那几分钟,还要看它出了问题之后能不能弄回来,修完还能不能继续上,真正成熟的武器体系,从来都不是“只负责往前冲”。
再看俄方给“突击”安排的任务,也能看出一点思路。
乌拉尔车辆厂没有把它描述成马上替代传统主战坦克的装备,而是强调给突击分队提供火力支援。
俄技集团公开的信息里,它也属于地面作战体系的一部分,要跟其他装甲车辆和地面机器人配合使用。
这就比较符合现实,现阶段的无人坦克,与其急着讨论“以后还要不要坦克兵”,不如先把最危险、最重复、最适合机器承担的任务慢慢接过去。
城市废墟、复杂道路、高风险火力点附近,都可能成为它发挥价值的地方,前提也很直白:得走得到、看得见、联得上、打得准,出了状况还能拖得回来。
说到这里,再回头看开头那个泥坑,意思就不只是“车陷住了”。
重型无人战车一旦在复杂地形受阻,考验的是整条技术链。底盘只是其中一环,感知、控制、通信、机动、保障都得跟上。
这也是演习存在的意义。新装备真正拉进雨水、泥浆和复杂地形里跑一遍,暴露问题并不奇怪。
比起在展台上看参数,演训场更容易告诉设计人员:哪些地方已经能用,哪些地方离稳定还差一截。
在我看来,“突击”走到“中部-2026”这一步,说明俄罗斯已经开始把重型无人战车从概念研发往实兵运用推进。
至于它什么时候能够成熟到承担更复杂的前沿任务,还得看后续测试和官方披露。
有一点倒是越来越清楚:把人从坦克里撤出来并不是终点。
真正困难的是,人离开之后,机器能不能把原来那几个人干的活,稳稳接住。
你觉得,未来坦克会越来越多地采用远程操控,还是有人坦克和无人战车长期配合作战更现实?