具身智能日报 · 2026-10-31
一、论文
1. Gym-Anything / RoboWorld(arXiv 2610.40565,10/29)
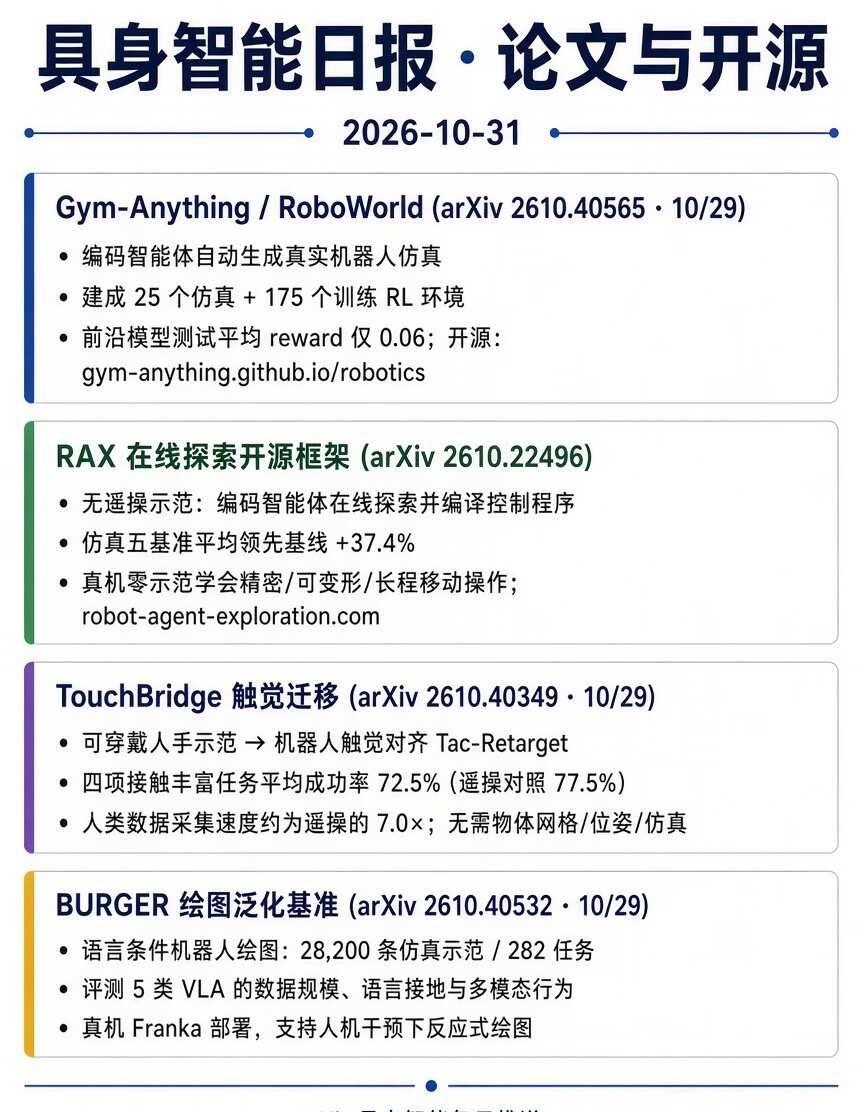
要点:用编码智能体自动生成真实机器人仿真,建成 RoboWorld(25 仿真 + 175 训练 RL 环境);前沿模型测试平均 reward 仅 0.06。
2. TouchBridge:触觉条件的人到机器人灵巧操作迁移(arXiv 2610.40349,10/29)
要点:Tac-Retarget 用指尖接触对齐跨本体示范;四项接触丰富任务平均成功率 72.5%(等量遥操 77.5%),人类数据采集约为遥操的 7.0×。
3. BURGER:用具身绘图评测机器人泛化(arXiv 2610.40532,10/29)
要点:语言条件绘图基准,28,200 条仿真示范覆盖 282 任务;评测五类 VLA,并在 Franka 上部署反应式绘图。
二、开源与项目
4. RAX:Scaling Online Exploration for Robot Agents(arXiv 2610.22496)
要点:开源机器人智能体框架,无遥操示范,靠在线探索把成功决策编译成控制程序;仿真五基准平均领先基线 +37.4%,真机零示范完成精密/可变形/长程移动操作。
三、产业与热点
5. Bleu Robotics 完成 €5M Pre-seed(巴黎,约 10/29)
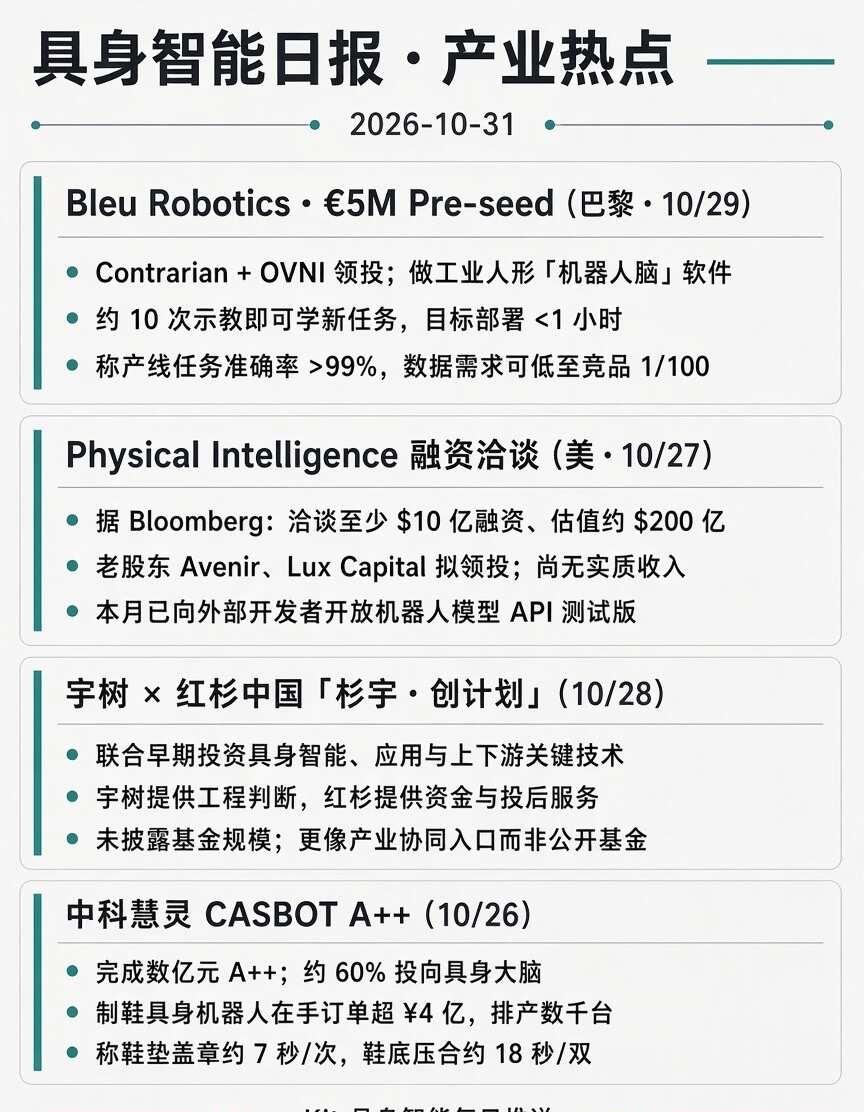
要点:Contrarian Ventures 与 OVNI Capital 领投;工业人形「机器人脑」软件,约 10
次示教学新任务,目标部署 99%。
6. Physical Intelligence 洽谈至少 $10 亿融资、估值约 $200 亿(Bloomberg,10/27)
要点:老股东 Avenir、Lux Capital 拟领投;报道称尚无实质收入;本月已向外部开发者开放模型 API 测试版。
7. 宇树科技 × 红杉中国启动「杉宇·创计划」(10/28)
要点:联合早期投资具身智能、机器人应用及上下游关键技术;宇树提供工程判断,红杉提供资金与投后;未披露基金规模。
热点 具身智能