百度计划近日披露世界模型进展,方向很明确:先喂给自动驾驶。
世界模型的核心是对物理环境建模和预测,用在车上就是让系统在复杂场景里提前“脑补”接下来几秒会发生什么。
网友的比喻挺到位:“二十多个城市的数据堆起来,像是给机器开了个驾校”。
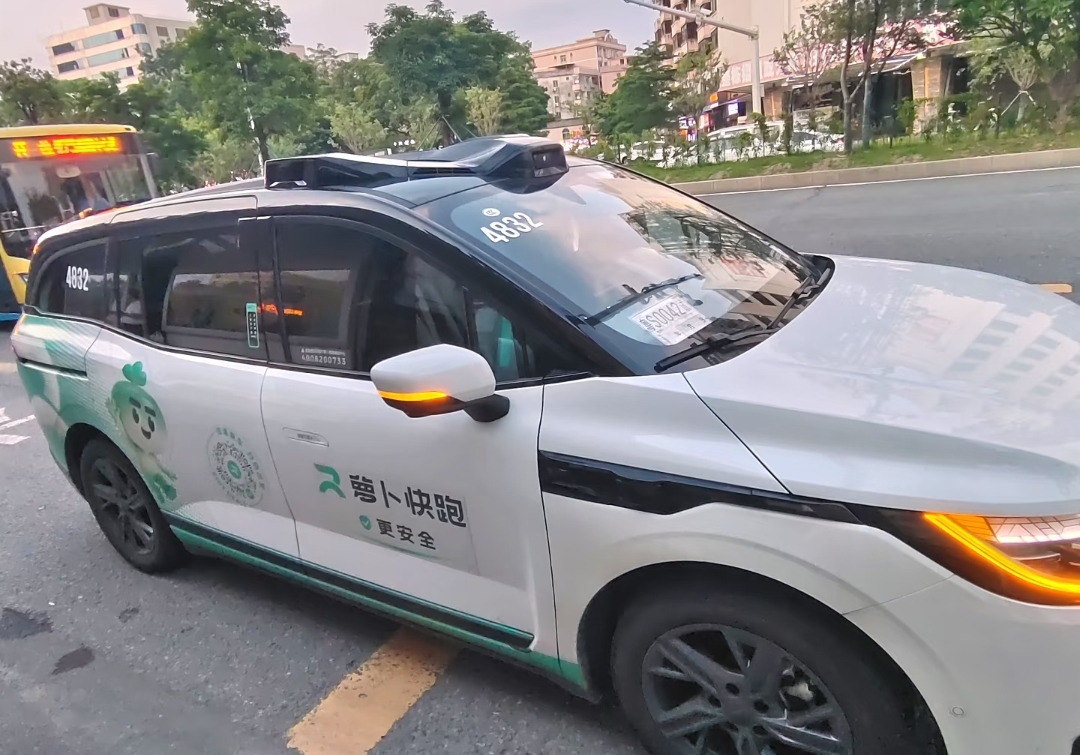
萝卜快跑跑了这么久,积累的里程和 corner case 确实是训练世界模型的底料。
感知决定车能不能看见,世界模型决定车能不能想明白。
百度在自动驾驶上熬了这么多年,世界模型如果真能把长尾场景的预测能力拉上一个台阶,规模化运营的安全边际会厚不少。
但“即将披露”和“已经好用”之间,还差着无数个真实路口的考验。