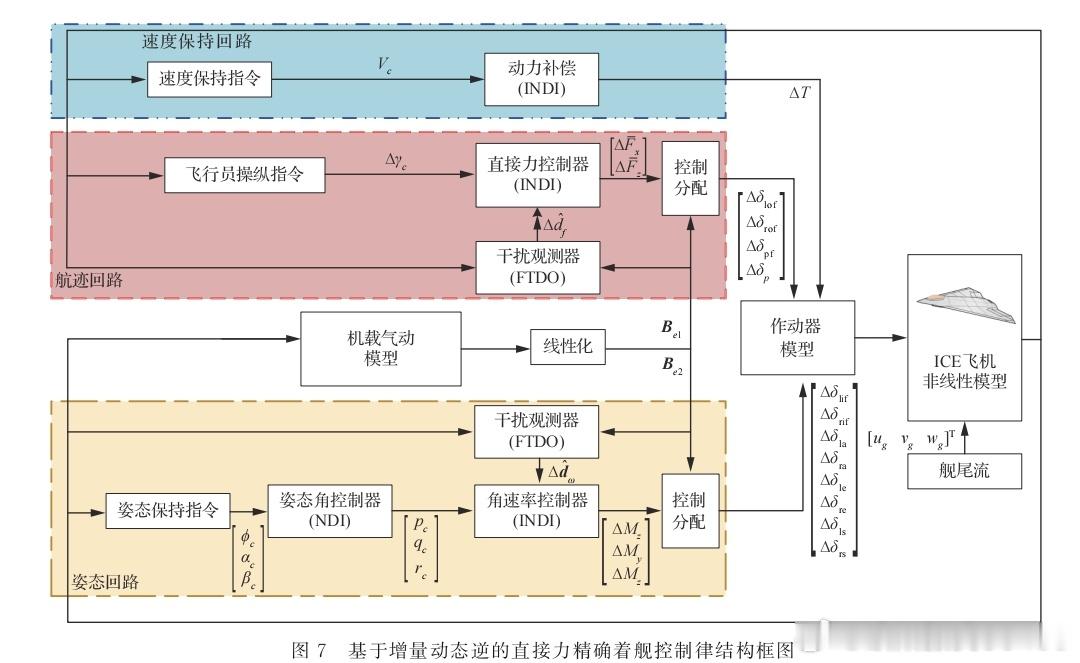
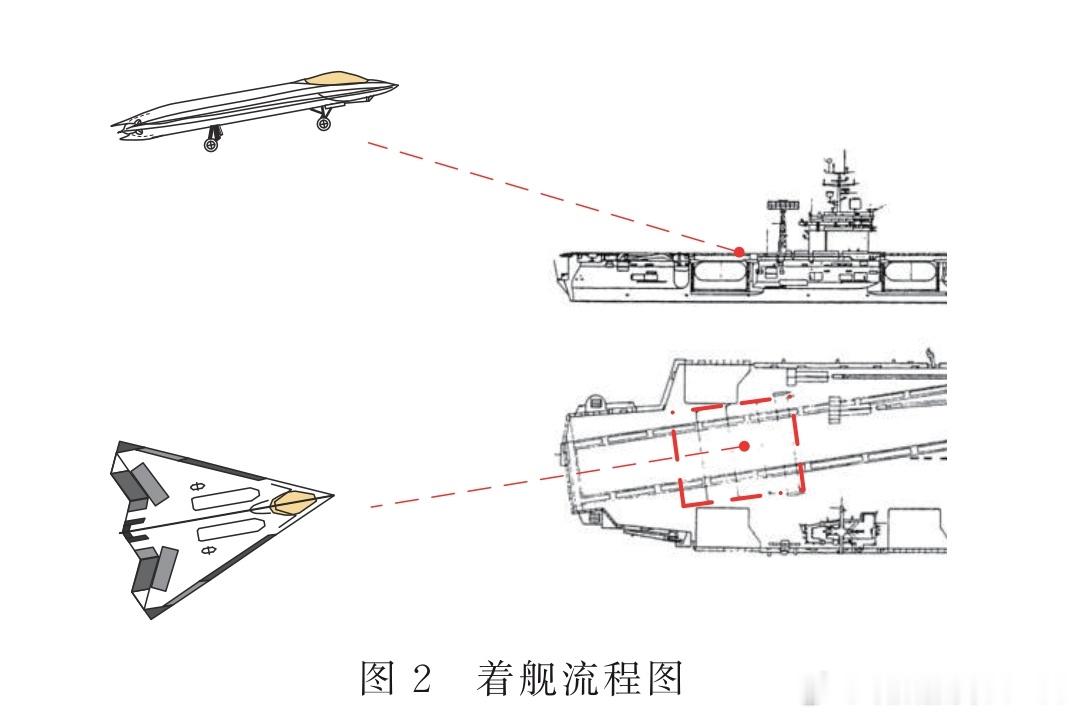
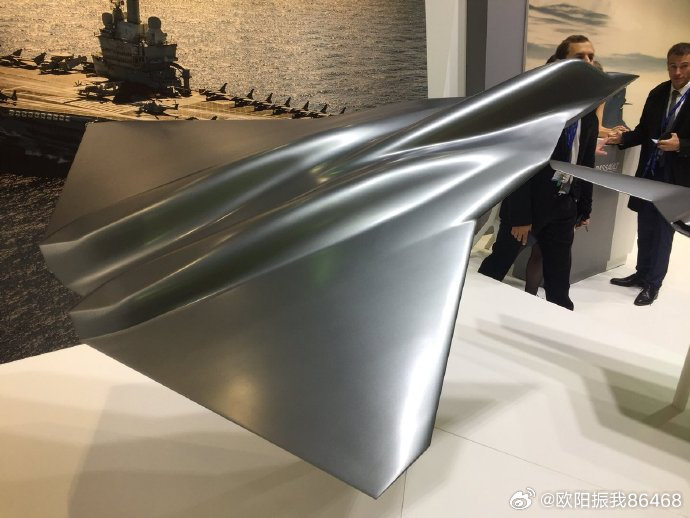
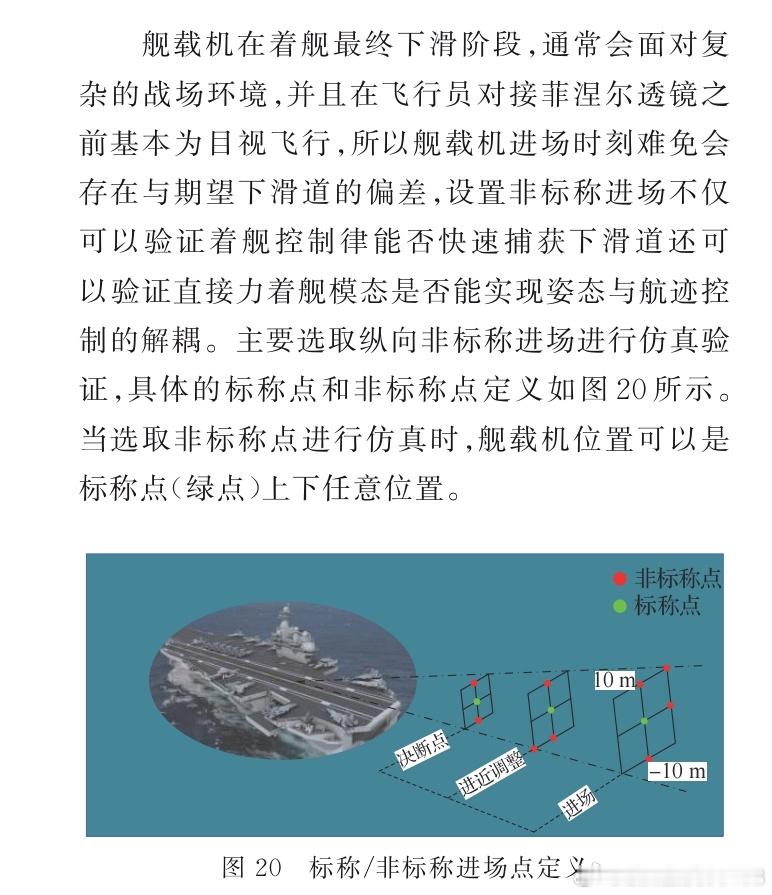
从攻击-21舰载起降,解析无尾飞翼布局舰载着舰的核心技术难题与控制逻辑随着攻击-21飞翼无人战机(图2)完成舰载起降验证,国产无尾飞翼布局飞行器正式实现海上舰基适配。相较于常规布局舰载飞行器,纯飞翼无平尾、无垂尾的特殊气动构型,具备极致隐身优势,但在舰载着舰工况下,存在常规布局不存在的先天性气动与控制缺陷。结合飞翼舰载控制领域的核心理论研究,可系统梳理该类构型舰载着舰的核心技术瓶颈与工程解决逻辑。一、无尾飞翼构型先天控制缺陷:多通道强耦合非线性问题常规舰载飞行器依靠垂尾、平尾实现航向、俯仰通道的独立控制,滚转、俯仰、航向三轴姿态通道耦合度低,舵面操纵逻辑简单、姿态稳定性好。而攻击-21所属的纯飞翼构型,取消了全部尾翼操纵面,整机姿态与航迹控制,完全依赖机翼后缘多组升降副翼、嵌入操纵面、襟翼等复合舵面协同完成。该结构带来核心控制难题:飞行器三轴运动通道高度耦合、强非线性特征显著。任意单一操纵面的偏转,无法实现单一姿态维度的独立调节,会同时对俯仰力矩、滚转力矩、航向偏航力矩产生交叉干扰。姿态控制、航迹控制相互牵连,传统基于独立通道的PID控制、经典姿态闭环控制算法,无法精准适配飞翼构型的操纵特性,极易出现姿态震荡、航迹偏移、操纵收敛慢等问题,无法满足舰载高精度着舰要求。同时,无尾布局天然存在航向气动阻尼不足的短板,飞行器自身静态稳定性弱,相较于常规布局,对外界气流扰动的敏感度大幅提升,这是飞翼舰载着舰的核心先天短板(法国放弃早期的NGF战斗机的三角翼布局方案转向带大倾角方案,可能有此考虑?🤔图6)二、舰尾复杂流场扰动下的航迹稳定难题舰载飞行器着舰的核心难点,源于海上动态工况与陆地起降的本质区别。舰艇航行过程中,受舰体结构、航行速度影响,舰尾区域会形成非定常紊乱尾流、下沉气流、侧向交变气流场,且气流扰动无固定规律、动态实时变化。对于常规舰载机,垂尾与平尾可提供充足的气动阻尼,能够被动抵消一部分气流扰动,姿态与航迹容错空间较大。但无尾飞翼构型无被动稳定结构加持,气动稳定性差,舰尾流场的微小扰动,会直接引发飞行器高度波动、航迹倾角偏移、姿态角震荡。舰载着舰阶段窗口期极短、精度要求极高,小幅航迹偏差若无法快速修正,会直接导致着舰失败,这也是长期限制飞翼布局飞行器舰载实用化的关键外部工况难题。三、传统控制架构的固有短板:姿态滞后于航迹修正需求传统飞行器控制逻辑为“姿态优先、航迹后置”,核心原理是通过调整飞行器俯仰、滚转姿态,间接改变飞行航迹与升降轨迹。这套控制逻辑存在天然的响应延迟,适配陆地平稳起降工况,但完全不适用于飞翼舰载场景。在舰尾乱流动态干扰、三轴耦合叠加的工况下,传统间接修正方式响应速率不足,无法实时抵消扰动偏差,姿态调节的滞后性会持续累积航迹误差,最终超出舰载着舰的精度阈值。想要实现飞翼稳定着舰,必须打破传统的姿态控制逻辑,实现航迹与姿态的解耦控制。四、飞翼舰载着舰的核心解决方案:直接力解耦控制技术针对无尾飞翼的所有先天性缺陷与舰载工况难题,目前成熟的工程解决体系,核心为直接力控制+增量非线性动态逆控制架构,也是支撑攻击-21实现稳定舰载起降的核心技术依托。该技术体系的核心逻辑,是彻底分离姿态控制回路与航迹控制回路,摒弃“靠姿态改航迹”的传统模式。通过主动生成直接法向控制力,对飞行航迹进行快速、独立修正,无需大幅调整飞行器姿态,从根源解决操纵滞后、航迹修正不及时的问题。同时搭配固定时间干扰观测补偿算法,实时在线估算三轴通道的耦合干扰、舰尾流场扰动误差、舵面操纵冗余干扰,实现全工况的动态补偿,有效抑制飞翼构型的多通道耦合震荡,大幅提升复杂气流场下的姿态稳定性。在此基础上,通过多操纵面动态分配策略,对飞翼多组冗余舵面、辅助推力调节进行一体化协同控制,将非线性、强耦合的复杂操纵问题,转化为可实时求解的增量线性控制问题,最大化发挥多舵面的操纵精度优势,解决无尾布局操纵效率不均、控制余量不足的问题。五、技术落地的核心价值与技术通用性从技术原理来看,所有纯飞翼无尾布局飞行器的气动缺陷、控制难点、舰载工况适配逻辑完全相通,不存在机型特异性差异。攻击-21成功实现常态化舰载起降,标志着国内已经完全攻克无尾飞翼布局强耦合控制、舰尾抗扰动、高精度航迹修正三大核心工程难题。这套控制体系并非单一机型专属技术,属于通用化的无尾飞翼舰载控制框架。既支撑当前无人隐身飞翼舰载作战平台的成熟应用,也为未来有人无尾隐身舰载飞行器的研发、舰载适配,提供了成熟的理论基础与工程验证。本质上,飞翼布局舰载化的核心突破,并非简单的飞行器上舰适配,而是通过先进飞控算法、解耦控制架构,弥补气动布局的先天稳定性短板,用软件控制能力,兜底极致隐身布局的舰载实用化能力,也是当前航空舰载控制领域的核心技术突破方向。中外舰闻中外舰闻烽火问鼎计划每天认识一件兵器为全面建成世界一流海军不懈奋斗 攻击21在四川舰成功起降