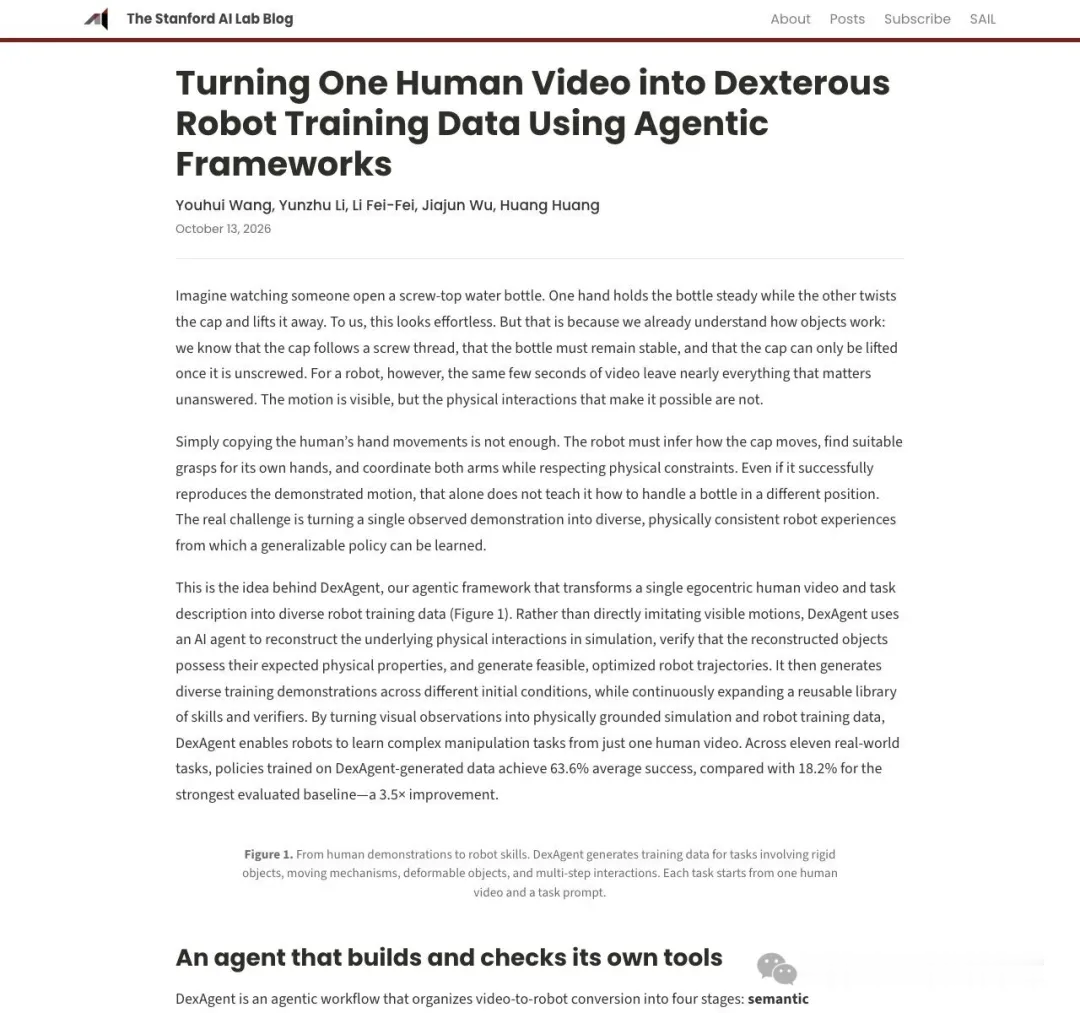
【思进摘要点评 李飞飞团队 DexAgent 问世,视频驱动重构机器人训练范式】(资讯来源 | 华尔街俱乐部)李飞飞团队重磅突破:只看1段人类视频,机器人自写代码苦练500遍,成功率暴涨3.5倍!
斯坦福、哥大李飞飞团队推出 DexAgent,瞄准具身智能数据成本高这个老大难问题。传统灵巧机器人训练,需要人工穿戴设备反复遥操作采集数据;而 DexAgent 只需要一段普通人第一视角操作视频,就能自动搭建仿真环境、生成动作样本,把 1 段视频扩展成 500 条经过物理校验的训练数据。
在开关抽屉、打绳结、使用剪刀等 11 项真机测试里,机器人平均成功率 63.6%,是原有基线 18.2% 的 3.5 倍。这套框架不再简单模仿画面,而是拆解物体物理约束,自主生成技能代码,工具库还能持续复用,同类任务处理效率会越用越高,把机器人训练从人工采集变成类似软件工程的复利模式。
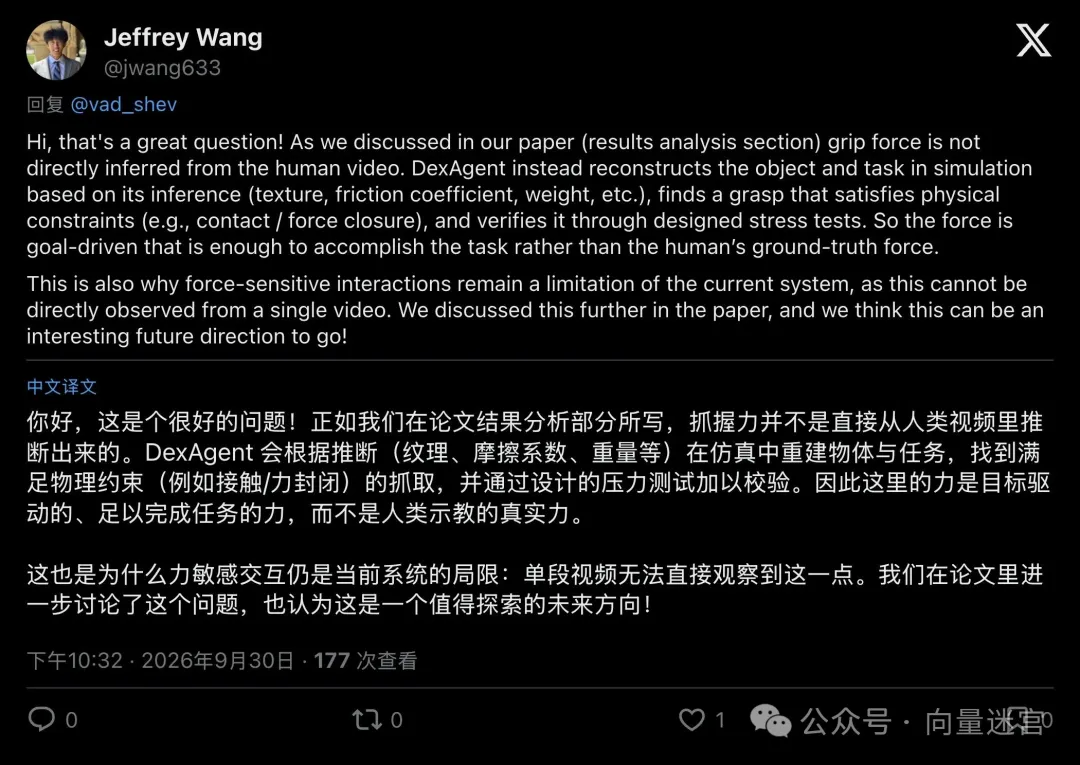
不过现阶段仍有明显局限。这只是预印本成果,还没经过同行评审,实验室环境下仍有超三分之一任务失败。如果对物理规律判断出错,错误代码还会污染技能库,精细力控类任务也很难只靠视频推演完成。
长远看,这项研究找到了一条低成本获取机器人训练数据的新路,有望打破制约通用机器人规模化的高墙。但从实验室走向稳定商用,还要持续验证真实场景泛化能力、故障率和跨平台适配效果,不能单凭亮眼测试数据高估落地节奏……详情请见原文:http://t.cn/AXjCJe2D
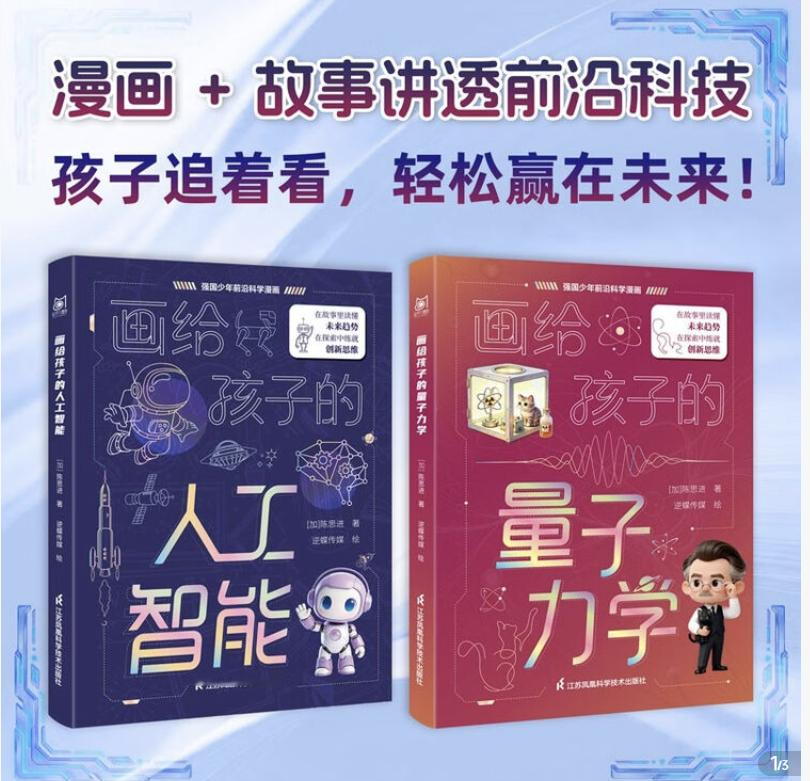
PS. 新作《画给孩子的人工智能》《画给孩子的量子力学》出版上架:http://t.cn/AX0BqD7w