做 feed-forward 3DGS(一次前向就从图片直接出高斯场景)一直有个麻烦:输出多少个高斯点,由分辨率和视角数定死,想要少一点只能重训。
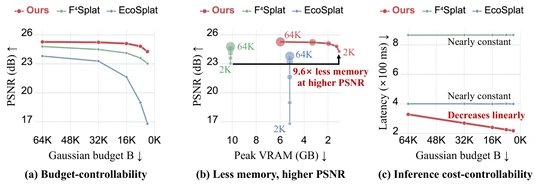
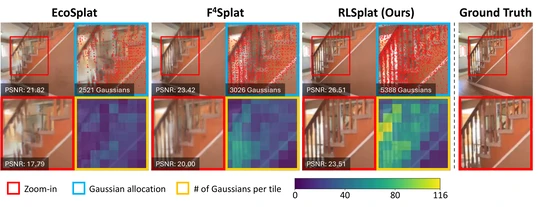
后来 EcoSplat、F4Splat 能按预算调点数了,但它们都是先预测一大堆候选,再剪枝或者挑出 B 个。存下来的东西是小了,推理时的延迟和峰值显存几乎不随预算变。真要往显存紧的设备上放,卡住的往往是这一步吧。
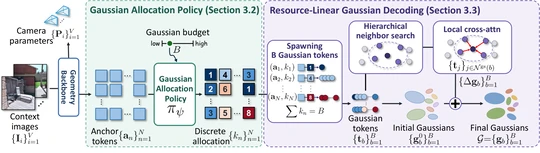
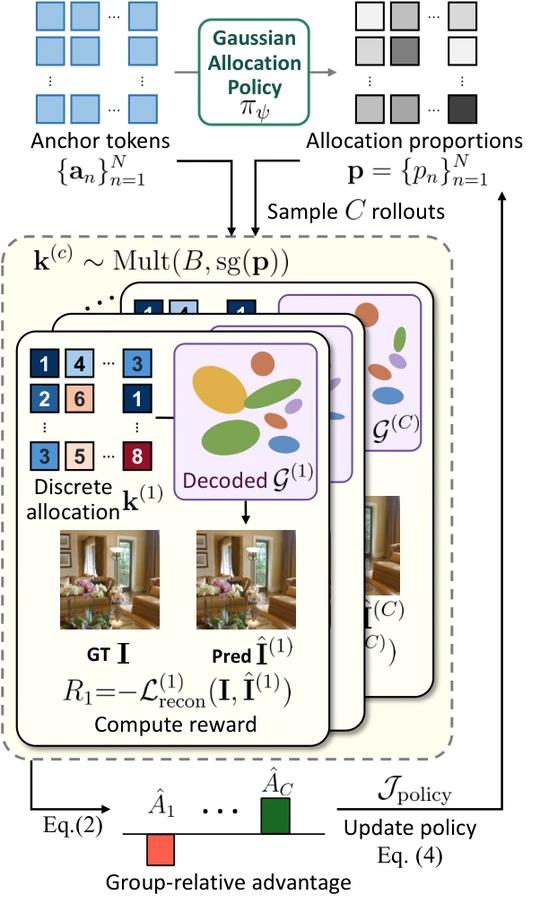
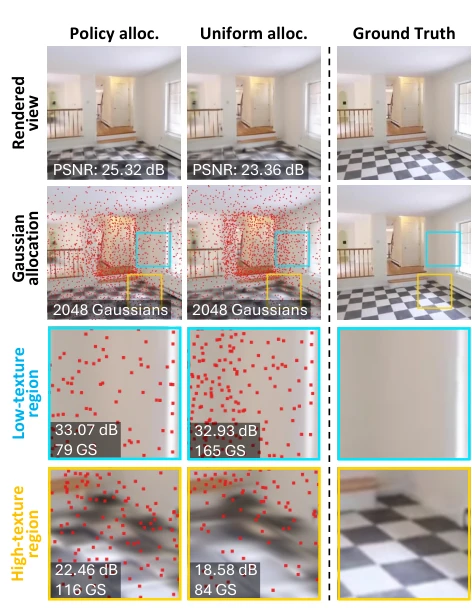
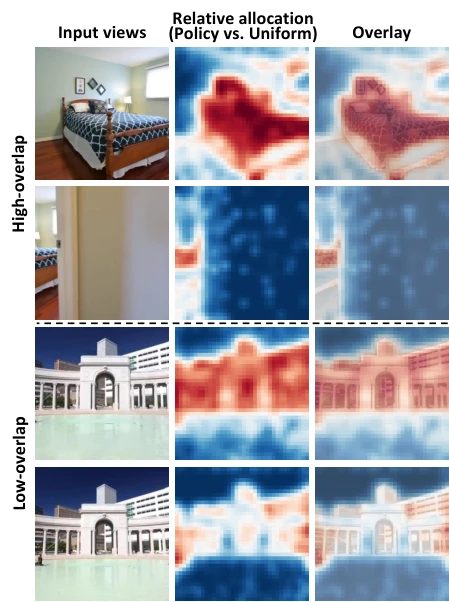
RLSplat 把顺序倒过来,先决定每个局部区域分几个点,总数正好是 B,再只解码这 B 个。分配是离散的、不可导,作者就把它当策略,用 GSPO 训,reward 是渲染质量。解码时每个点只跟附近 16 个点做 cross-attention,开销随 B 线性往下走。2K 预算下,PSNR 比 F4Splat 高 0.9 dB,峰值显存少 9.6 倍,快 4.1 倍。
找邻居那步藏着个前提。它先找离得近的 16 个 anchor,再只在这些 anchor 名下的点里找邻居,比全量精确搜索快 27 倍,可前提是点别跑出自己 anchor 的格子。加了 Voronoi loss,99.0% 的点找到的邻居和精确搜索完全一样;去掉这个 loss,只剩 60.2%。
论文:https://arxiv.org/pdf/2610.27712
代码:https://github.com/mlvlab/RLSplat
#计算机视觉 #三维重建 #深度学习 #论文 #人工智能