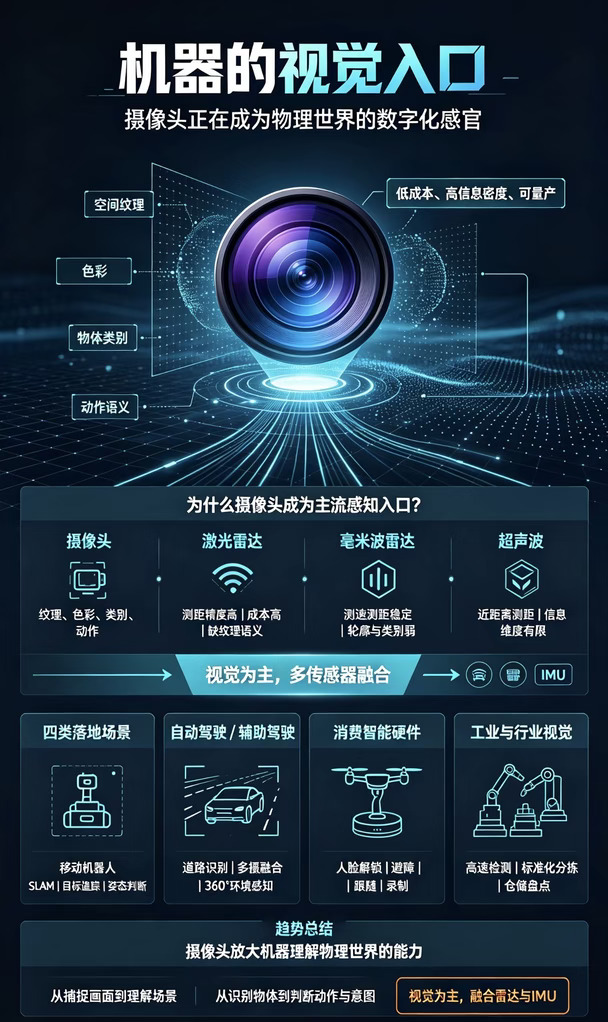
摄像头不是简单的拍照器件,而是机器的视觉感官,是物理世界数字化最主流、成本最低的感知入口。
核心逻辑
人靠眼睛获取80%以上外界信息;机器要理解物理空间,同样优先依靠视觉。摄像头把连续光信号转为像素数据流,交给AI做识别、定位、测距、追踪,完成从“看见像素”到“看懂场景”的跃迁。
对比其他传感器:
• 激光雷达:测距精度高,但成本高、对粉尘/雨雾敏感,缺少纹理语义;
• 毫米波雷达:测速测距稳定,几乎不受光照影响,但看不清物体轮廓、类别;
• 超声波:近距离检测,只能测距离,无法识别目标。
摄像头的独特优势:同时获取空间纹理、色彩、物体类别、动作语义,硬件成本低、易量产,是消费硬件、机器人、自动驾驶里落地规模最大的感知方案。
当前落地方向
1. 移动机器人(Physical AI)
巡检机器人、陪伴机器人、运动拍摄机器人(如SportShot这类体育影像机器人),依靠单目/双目摄像头做SLAM、目标追踪、姿态判断,自主锁定拍摄对象,在动态场景里完成空间定位。
2. 自动驾驶/辅助驾驶
视觉方案(如特斯拉)以摄像头为主感知,识别车辆、行人、交通标识,重建道路场景;多摄融合构成360°环境感知。
3. 消费智能硬件
AR眼镜、扫地机、智能门锁、监控、无人机,摄像头作为基础感知单元,实现人脸解锁、避障、跟随、场景录制。
4. 工业与行业视觉
质检、产线分拣、仓储盘点,视觉摄像头替代人眼做高速、标准化检测。
局限
纯视觉存在固有短板:弱光/逆光失效、单目尺度歧义、透明物体识别困难。所以主流方案趋势是视觉为主,多传感器融合,摄像头承担语义理解,雷达/IMU补全距离、运动信息。
趋势总结
未来机器智能的核心矛盾,是数字大脑理解物理世界。摄像头凭借低成本、高信息密度,成为大规模物理AI落地的首选感知入口;算法、芯片持续迭代,会进一步放大视觉感知的价值,让机器从“捕捉画面”走向真正理解场景、理解人的动作与意图。
#摄像头 #物理AI时代 #物理AI #机器智能 #人工智能 #大疆DJI