🦴 第一层:
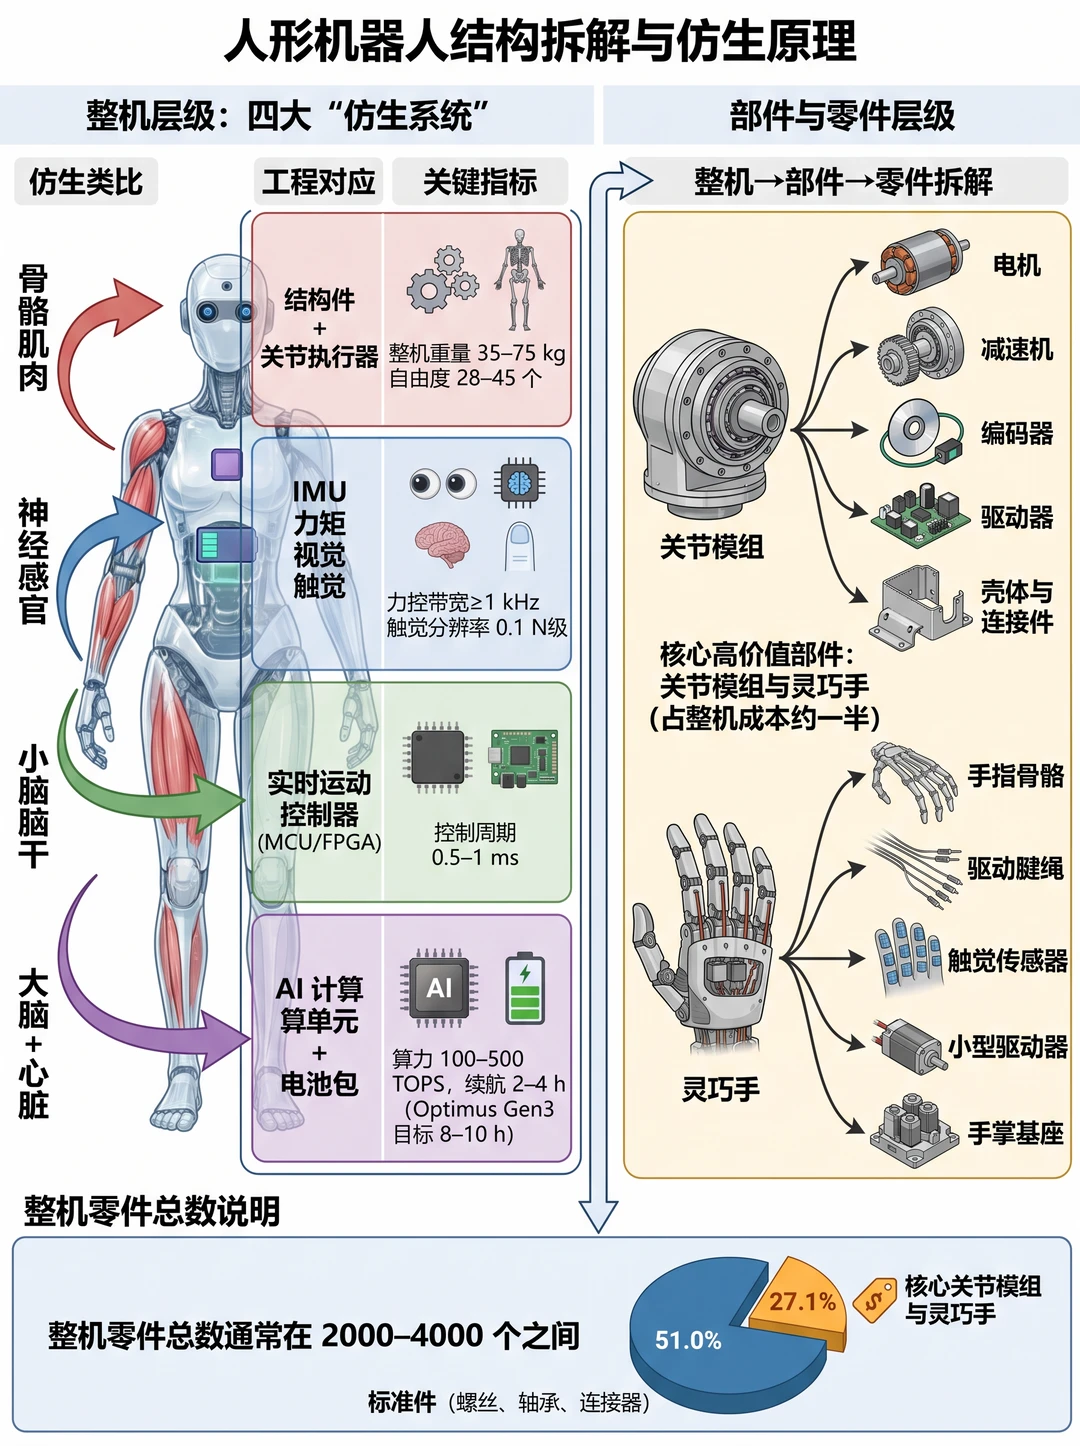
骨架|结构件 铝合金🪙+碳纤维🖤+工程塑料,整机 35–75kg,2000–4000 个零件🧩
数量最多的是螺丝、轴承、连接器,但最贵的真不是它不是它
⚙️ 第二层:
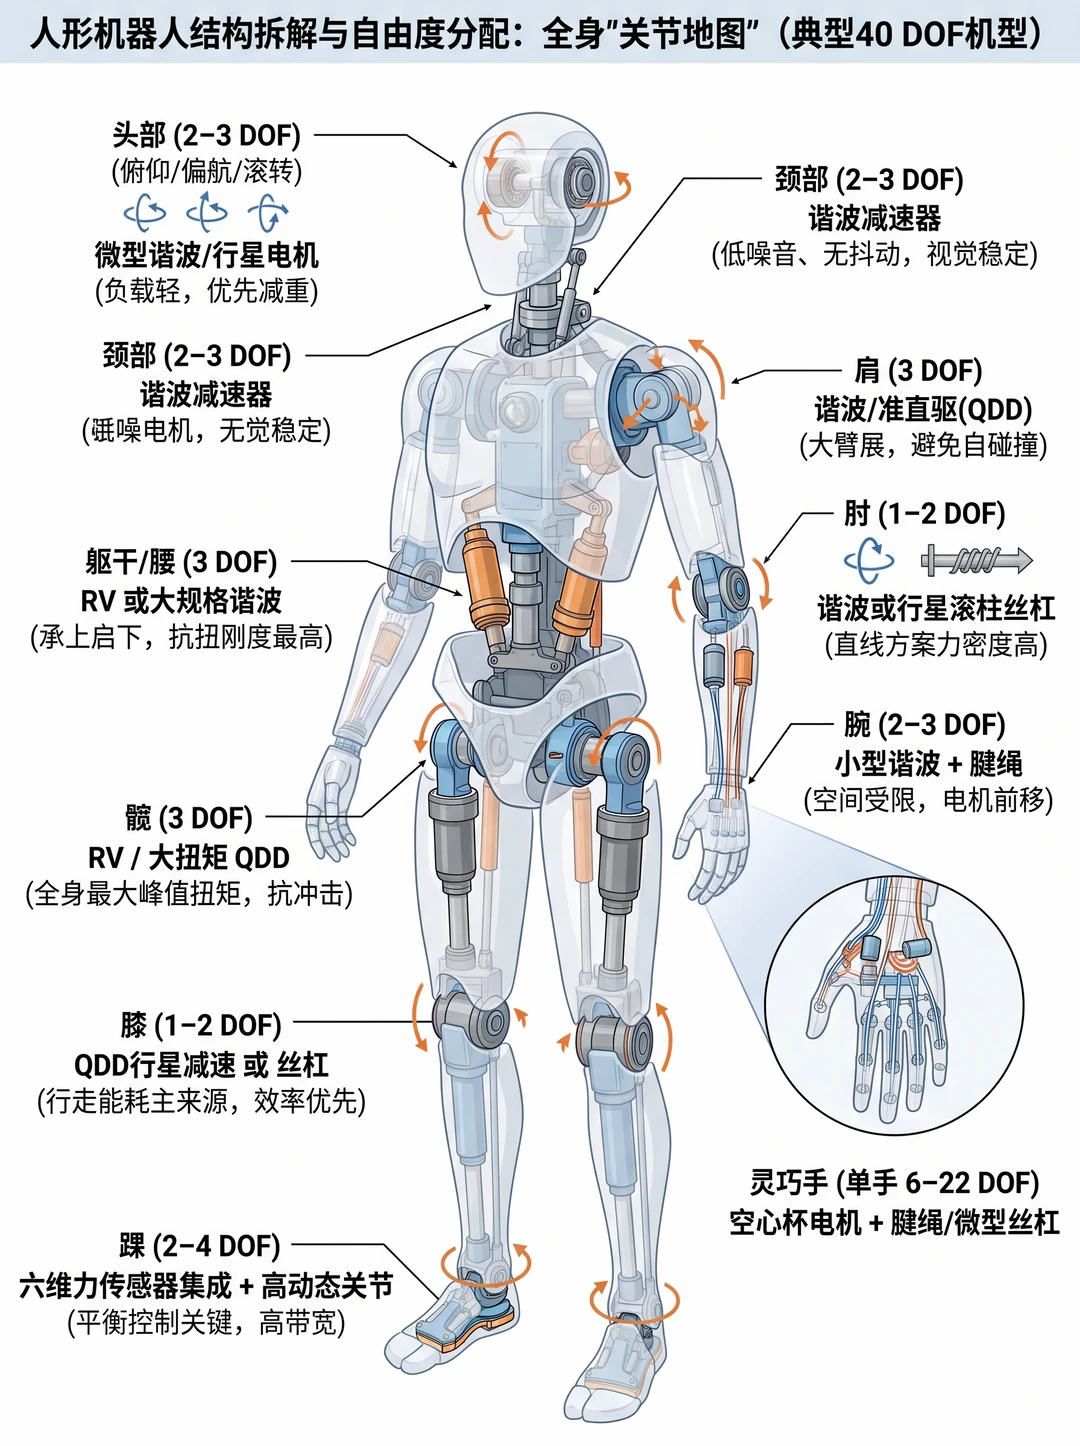
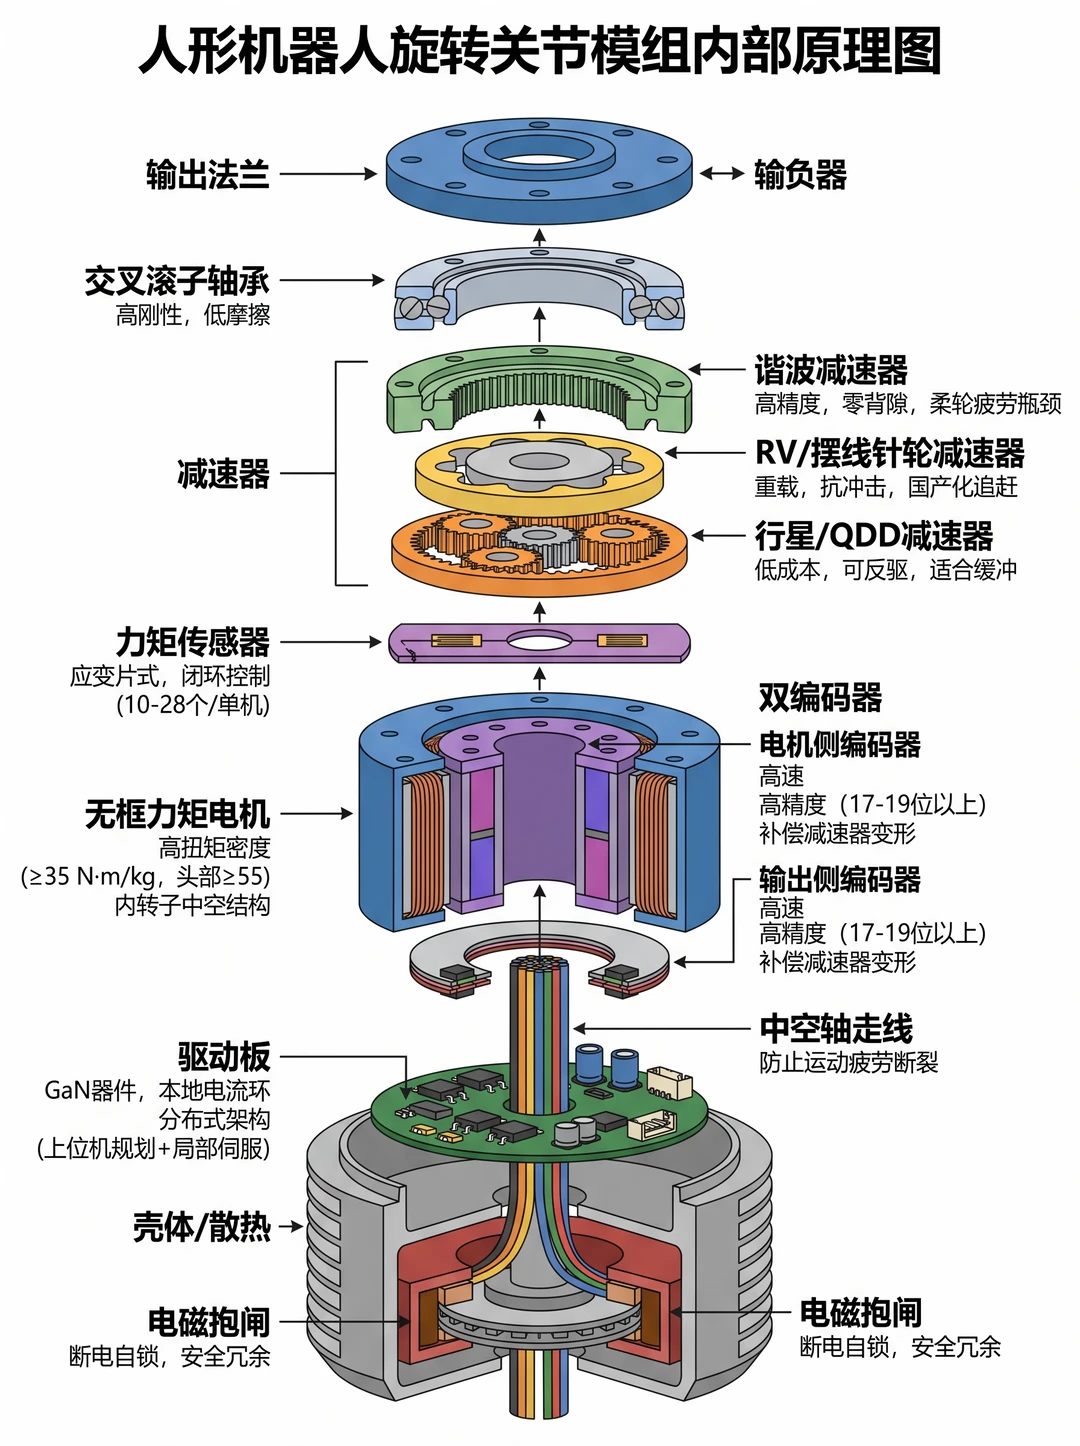
关节|最贵!占成本一半
💸 全身 28–45 个自由度,一个旋转关节的剖面长这样: 输出法兰 → 交叉滚子轴承 → 减速器⚙️ → 力矩传感器 → 无框力矩电机 → 双编码器 → 驱动板 → 中空走线
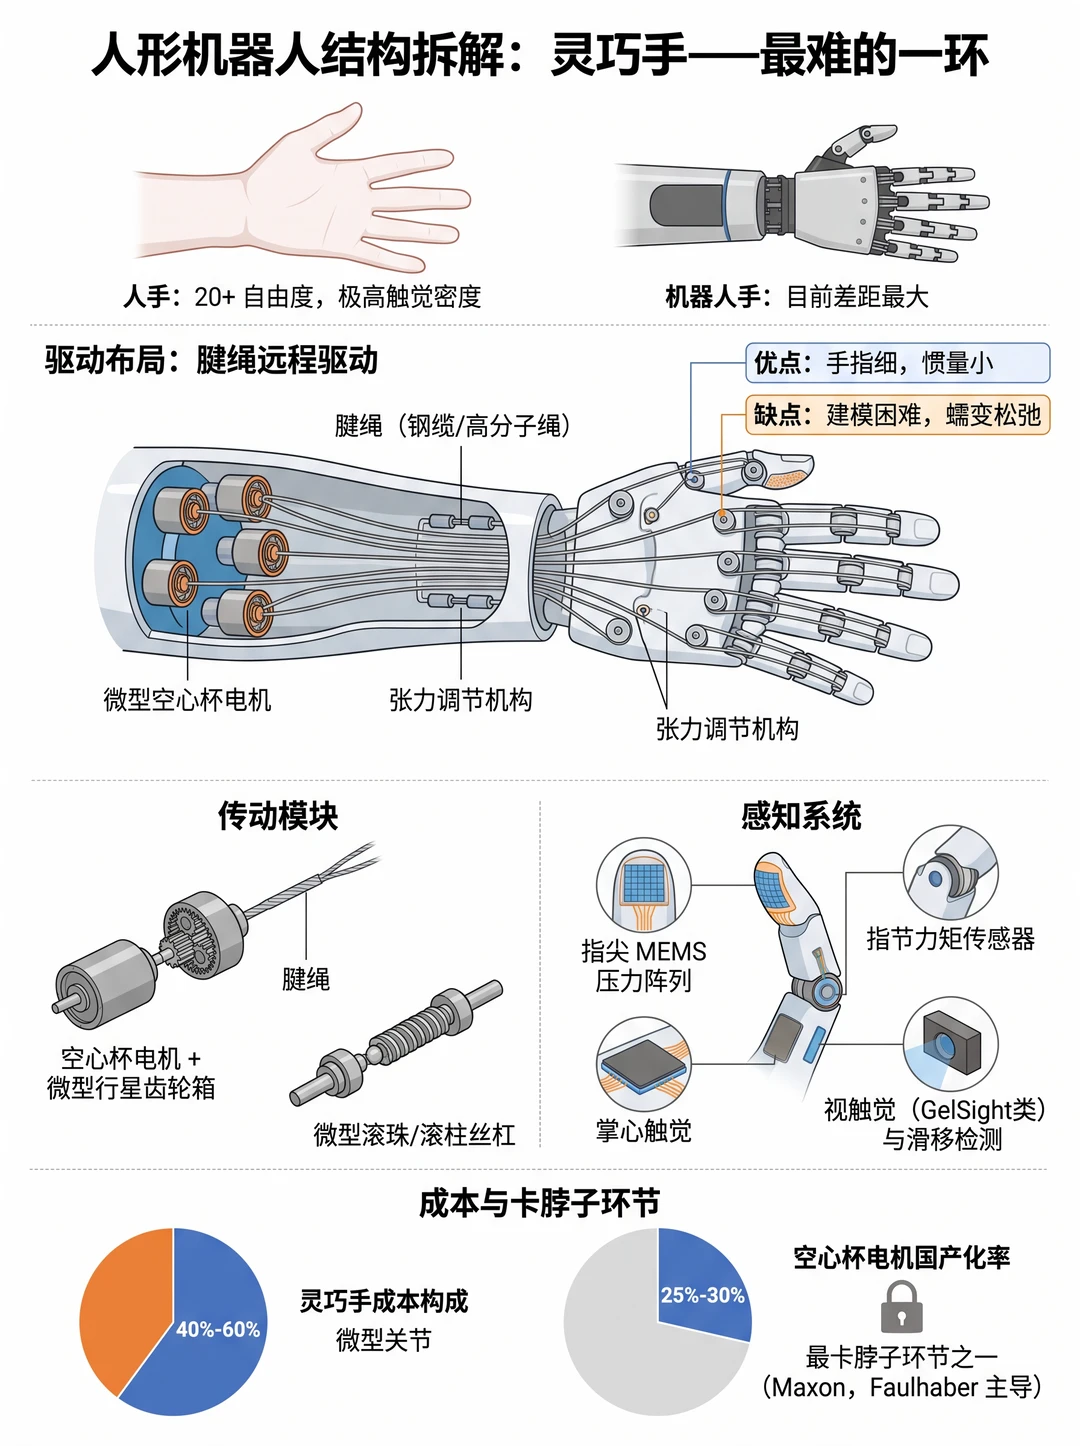
🖐️ 第三层:灵巧手|最难的一关😮💨
手指里根本塞不下电机,所以电机藏在手掌和前臂,靠腱绳(像自行车刹车线🚲)拉动手指。
✅好处:手细、惯量小、动作快⚡
❌坏处:绳子会松、会蠕变,建模极难🤯 微型空心杯电机国产化率只有两三成🥺,是全链条最卡脖子的一环
👁️ 第四层:
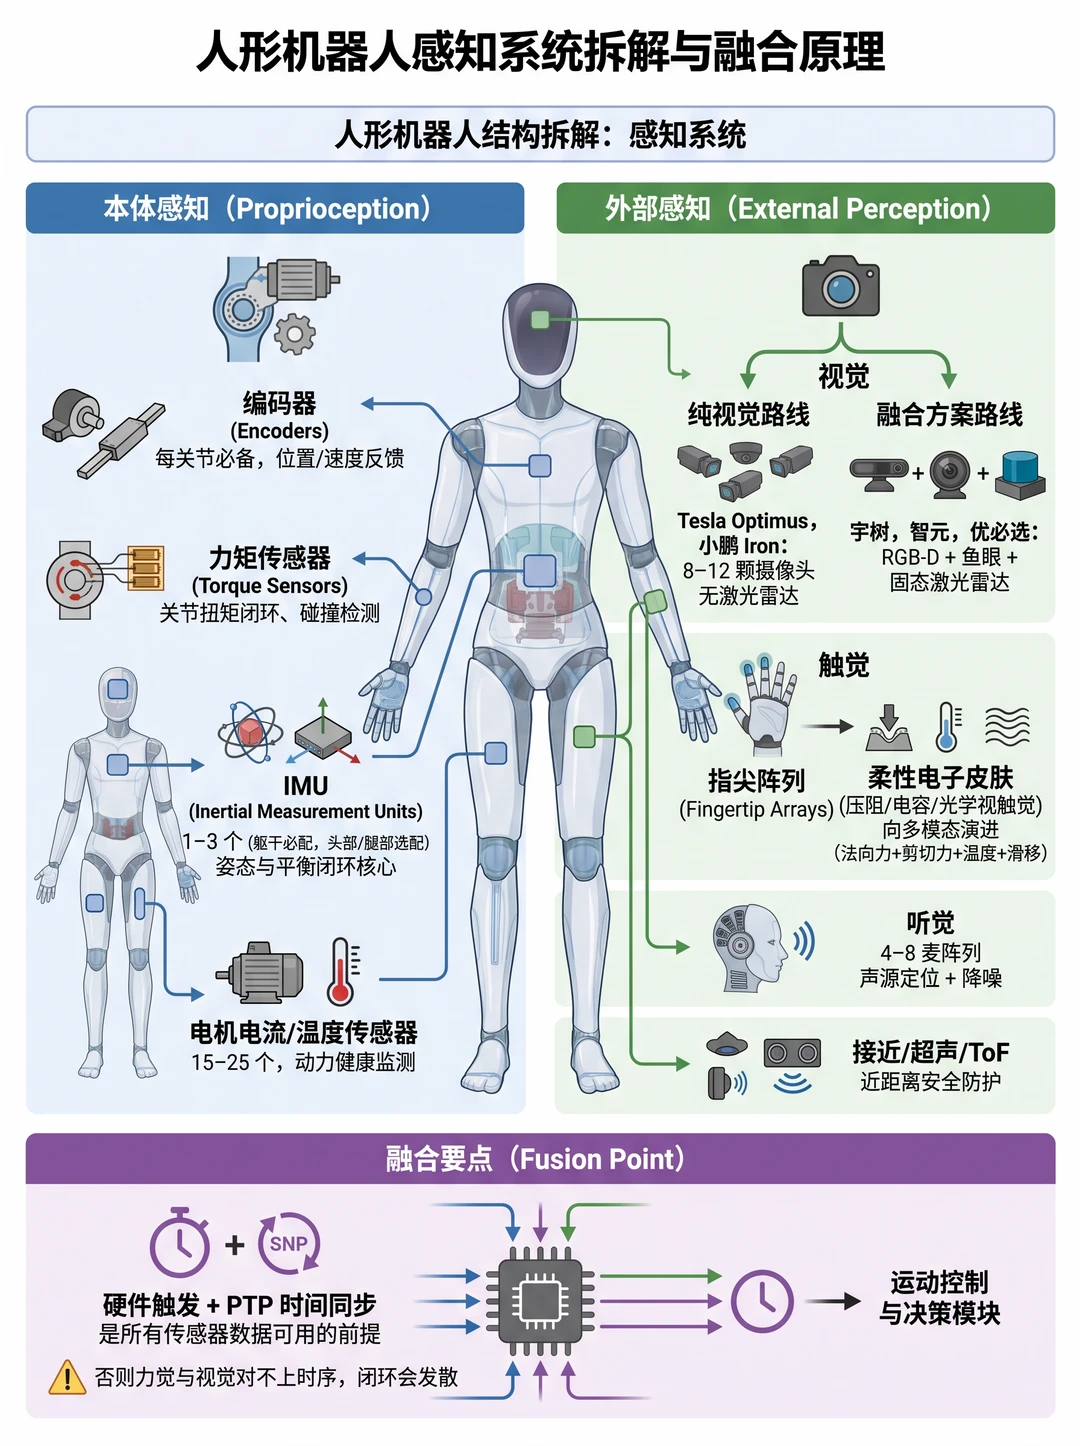
感知|机器人的五感
本体感知:编码器+力矩传感器+IMU(姿态平衡全靠它)+温度电流监测
外部感知:两派在打架打架
纯视觉派:8–12颗摄像头,不要激光雷达
融合派:RGB-D+鱼眼+固态激光雷达 触觉正从指尖压力阵列往电子皮肤走🧴,法向力、剪切力、温度、滑移全都能感知
⚠️关键提醒:所有传感器必须硬件级时间同步⏱️,否则力觉和视觉对不上,控制直接发散发散
🧠 第五层:大脑与小脑
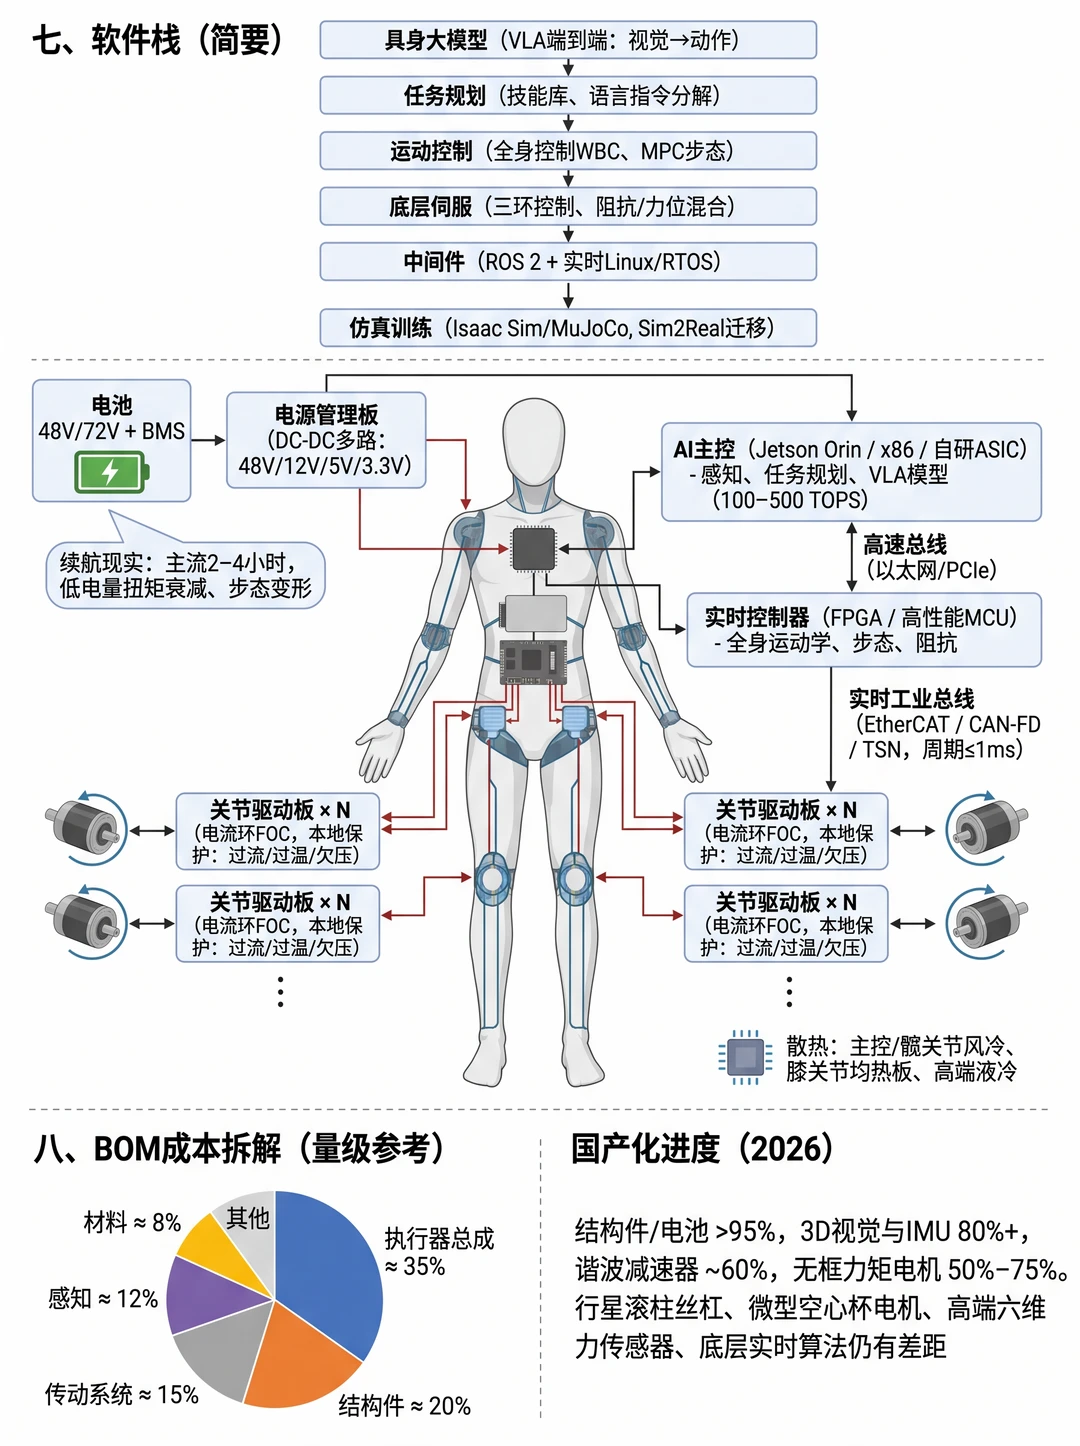
🤖AI主控(Orin/x86/自研芯片,100–500 TOPS)→ 看世界、做决策
⚙️实时控制器(FPGA/MCU)→ 全身运动学+步态,控制周期≤1ms
🔧关节驱动板 → 只做电流环,本地过流过温保护🛡️ 上下分层,各司其职🤝
🔋 第六层:心脏与血管
48V/72V电池+BMS🔌+多路电源板,加上一堆线束和 EtherCAT/CAN-FD 总线🔗。
散热靠风冷🌀+均热板,高端机型直接上液冷上液冷
😭最扎心的现实:电池能量密度多年没突破,主流续航只有 2–4 小时⏰,而且低电量时扭矩衰减、走路变形🥴——这是目前最硬的物理墙物理墙
#人形机器人 #世界模型 #科研绘图 #fab #科技 #射频ic #人工智能就业 #具身智能 #大模型 #电子元件