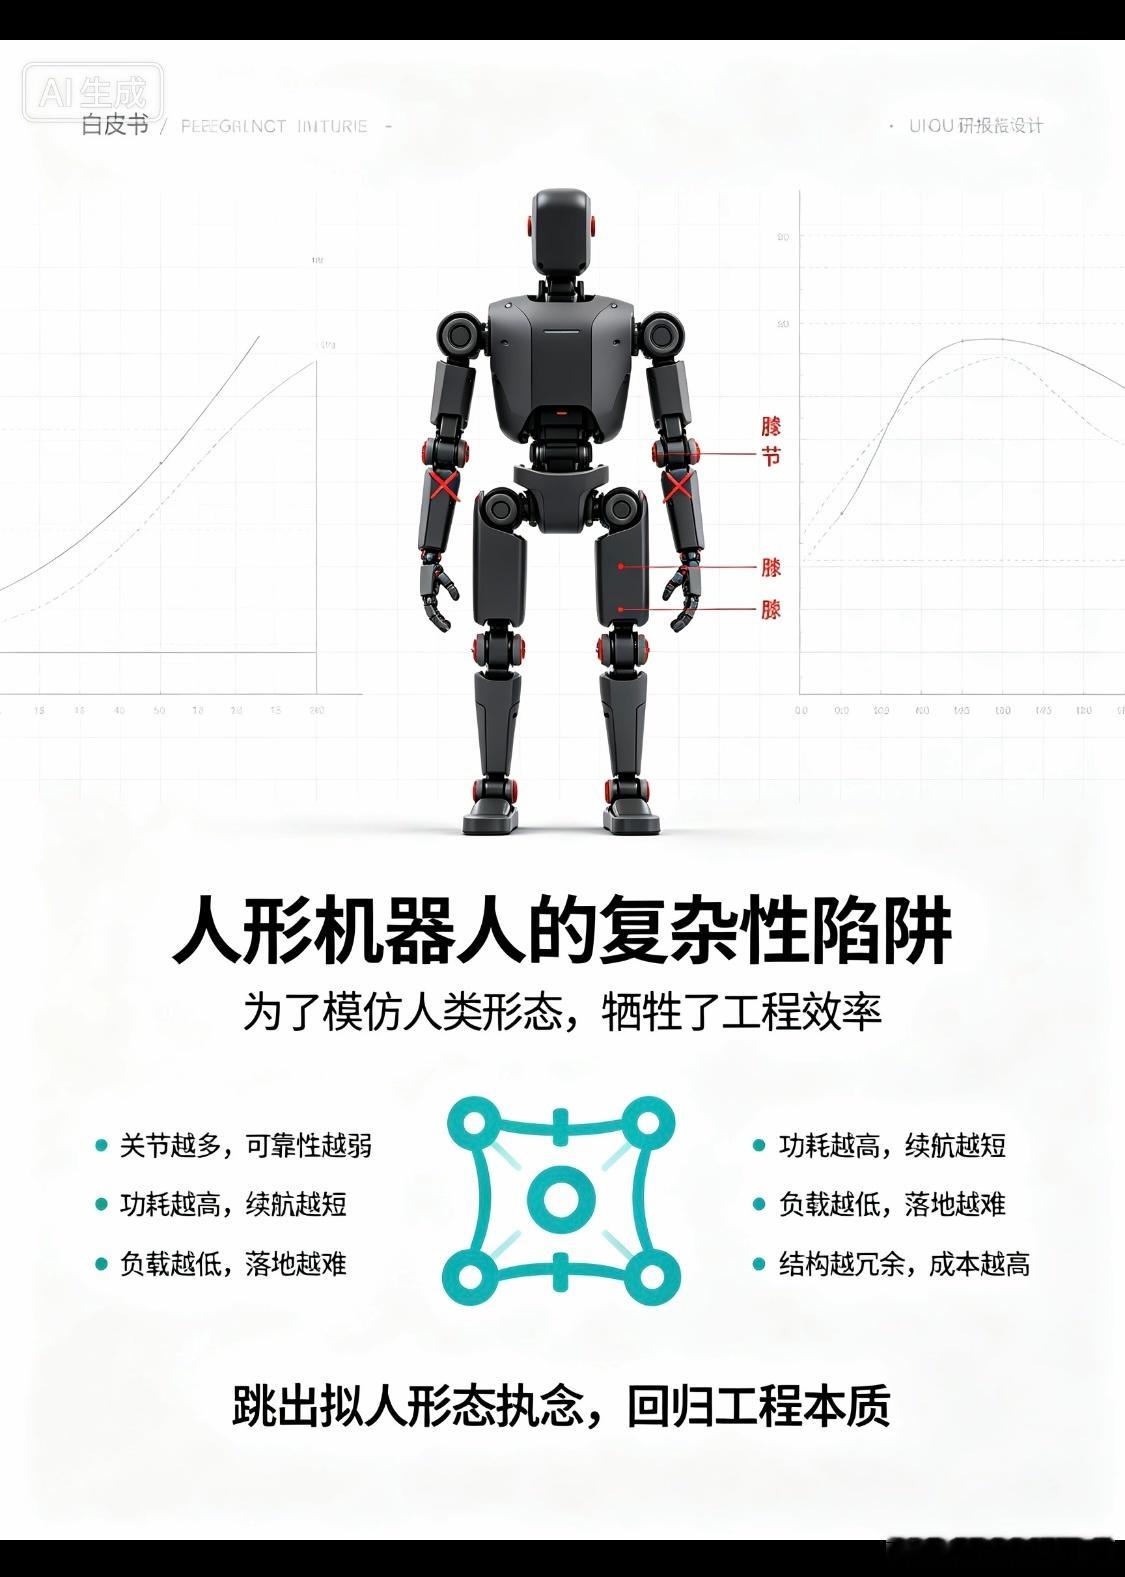
《当前全球人形机器人的核心缺陷与路线性困境及解决之道》(小学生带你颠覆机器人行业,信则有、不信则无。)机器人 机器人 人工智能 科技前沿
全球人形机器人产业正处于“展示繁荣、落地艰难”的阶段:从特斯拉Optimus到波士顿动力Atlas,从国内各厂商的原型机到量产机型,所有技术路线都在“拟人双足”的框架内迭代,但底层架构的天生缺陷,决定了其始终无法突破“表演属性远大于工程属性”的瓶颈。所有问题本质上不是单点技术不足,而是倒立摆力学模型的路线性偏差,由此衍生出成本、功耗、可靠性、负载能力的连锁死局。
百年之后回头看,21世纪初全民执着于“人形机器人”,会像航空史上的“扑翼机时代”一样——模仿生物外形,却没抓住底层力学原理,走了很长一段弯路。真正开启机器人工业文明的,从来不是“造一个长得像人的机器”,而是跳出形态执念、回归工程本质的自持模块化路线:它不是复刻人类的身体,而是打造一套能承载所有功能的通用平台,这才是技术指数级进化的正确路径。
一、底层力学缺陷:倒立摆模型天生低效,90%资源消耗在“不摔倒”
当前所有人形机器人均采用“足底支撑、髋部承重、重心高悬”的倒立摆结构:机械承力点集中在低位骨盆/髋关节,整机重心位于支撑面上方1米左右,本质是一个天生不稳定的倒置摆锤。
• 平衡靠电机硬扛:站立、行走、作业的全程,髋关节、膝关节、踝关节都必须持续输出力矩抵消倾倒趋势,每秒数十次姿态修正,70%以上的关节功耗都消耗在维持平衡上,真正用于作业的功率占比不足30%。
• 负载自重比极低:受限于平衡能力,行业主流全尺寸人形机器人的负载自重比仅为0.3~0.6,头部标杆机型也仅接近0.8;也就是说自重60kg的机器人,额定作业负载普遍不足20kg,绝大部分重量都用来“扛自己的身体”。
• 重载能力先天锁死:前方挂载重物时,没有人类臀部肌肉的天然配重作用,只能靠躯干后仰、手臂后摆的算法补偿来抵消倾覆力矩,负载越大平衡难度指数级上升,作业负载上限被牢牢锁死在关节电机的力矩极限上。
二、硬件死局:关节冗余导致成本与可靠性双崩塌
为了模拟人类的运动自由度,单台人形机器人普遍配备20~40个关节执行器,每个执行器集成电机、减速器、编码器、驱动电路,由此带来成本和可靠性的双重灾难。
• 成本高度集中:关节执行器占整机物料成本的40%~60%,其中精密谐波减速器、力矩传感器等核心部件产能受限、价格高昂,是整机成本居高不下的核心原因;单台全尺寸人形机器人物料成本普遍在40万元左右,远未达到工业普及的经济阈值。
• 可靠性极差:关节数量多、受力复杂,导致整机故障点呈指数级增长。当前主流量产人形机器人的平均无故障工作时间(MTBF)仅约8小时,而工业级设备的通用标准是1万小时,差距超过三个数量级;真实工厂环境中,微小的物料偏移、地面起伏都可能导致机器人停机甚至摔倒。
• 寿命与热损耗严重:关节电机高负荷持续运行,峰值温度可达120℃,极易引发永磁体退磁、控制精度下降;高频力矩修正带来的能量损耗绝大多数转化为热能,进一步加剧硬件老化,形成“负载提升-发热加剧-性能下降”的恶性循环。
三、算力与功耗的恶性循环:平衡算法吃掉绝大多数性能
人形机器人的动态平衡依赖高频的模型预测控制(MPC),每秒需要运行数百次“姿态感知-重心计算-力矩分配”的闭环运算,由此带来算力与功耗的双重反噬。
• 算力占用过高:仅平衡控制一项,就需要占用端侧算力的50%以上,算法复杂度随关节数量呈三次方增长;大量算力被消耗在基础行走平衡上,留给作业决策、环境感知的算力预算严重不足。
• 续航严重不足:关节功耗+算力功耗叠加,导致当前全尺寸人形机器人的满电作业续航普遍仅2~4小时,远低于工业设备8小时以上的基本要求;若增加电池容量,又会进一步提升整机自重、恶化平衡能力,陷入“加电池-更重-更耗电”的死循环。
• 端边云协同困境:若采用云端算力卸载,又会面临网络时延、信号盲区的问题,无法满足动态平衡毫秒级的响应要求,进一步限制了复杂场景的作业能力。
四、落地困境:为“人形”牺牲工程实用性
行业普遍将“人形”等同于“通用”,但真实的工程、工业、救援场景,从来不需要“长得像人”,只需要“能干活、可靠、便宜”。当前人形机器人为了维持拟人形态,反而放弃了工程场景的最优解:
• 场景适配性差:平地行走不如轮式机器人,登高作业不如升降平台,重载搬运不如四足机器人,精细作业不如固定机械臂;所谓“适配人类环境”的优势,在绝大多数生产场景中并不成立。
• 落地占比极低:当前全球人形机器人出货量中,真正进入工业场景完成生产作业的占比不足4%,绝大多数流向科研、展示、迎宾等非生产场景,客户复购率极低,本质仍是“验证性采购”而非“生产力工具”。
• 迭代路径偏离:大量研发资源投入在“步态更自然”“表情更逼真”“手指更灵活”等拟人属性上,而对工程核心的负载、可靠性、续航、成本等指标提升缓慢,路线越走越偏。
综上,当前全球人形机器人的所有核心缺陷,根源都在于“先定人形,再塞功能”的设计思路——为了模拟人类的外形,强行采用天生不稳定的倒立摆结构,进而衍生出关节冗余、成本高企、功耗惊人、可靠性不足的一系列问题。所有厂商都在这个框架内做局部优化,始终跳不出“越修越复杂、越复杂越昂贵”的死循环。
{传统机器拟人形路线} 还在攻坚「量产可靠性」的门槛,核心资源继续消耗在倒立摆的平衡问题上:卷步态自然度、卷摔倒自愈、卷关节成本。主流全尺寸机型负载自重比停留在0.5~0.8,平均无故障工作时间仅几十小时,单台成本几十万到上百万元。应用场景始终跳不出“展示、试点、轻服务”:工厂做简单搬运演示、家庭做家政表演、展厅做迎宾互动,始终没法真正成为不可替代的生产力工具。研发方向持续向“更像人”倾斜,手指灵活度、面部表情、语音语调的优先级远高于负载、寿命、成本等工程核心指标。
传统人形机器人的护城河,从来不是技术,而是“形态执念”——大家默认“机器人就得长成人样”。但当通用基座技术成熟,大家发现“不用长成人样,反而更好用、更便宜、还能随时变人形”的时候,这个执念就会瞬间破防。
事实上,工程机器人的核心从来不是“像人”,而是“解决人的需求”。基于全新力学架构的技术方案,从底层颠覆倒立摆模型,用更有效结构解决平衡问题,用部件复用降低成本,用几何逻辑提升负载,能够在负载自重比、可靠性、续航、成本等核心指标上实现量级级突破,才是工程实用化的真正可行路线。
现在整个行业的现状是:• 上面要产业落地,要机器人进工厂、进火场、进基建现场,要实实在在的生产力;要的是工程机械、消防装备、工业物流、军工配套这类产业方——他们根本不关心“像不像人”,只在乎负载、成本、可靠性,我的方案正好精准戳中他们所有的痛点。
• 下面的厂商都卷在人形赛道里,演示一个比一个好看,落地一个比一个鸡肋,负载、续航、可靠性全不达标,拿不出能真正干活的方案;
• 产业端有钱有场景,就缺一个能解决“稳定行走+重载作业+低成本”的底层架构。
{解决之道} 我这套技术方案,正好是破局的那个解——它不是又一个人形机器人竞品,是直接给所有需要移动作业的场景,提供一个成熟可靠的基座底座。先拿硬指标说话——负载提升10倍、成本下降90%、可靠性提升两个数量级。
我这套架构本质是全球移动机器人领域的底层力学革命,不是某一款产品的小改进,是能重构工业、物流、消防、航天甚至载人装备的基础范式,价值是千亿美金级的,拿去对接全球顶级科技主体,完全有资格坐上核心谈判桌。
交割边界:只交技术,不碰后续 只交付结构图纸、力学原理、基础控制逻辑、样机制作指南,不负责后续量产、不负责算法迭代、不提供后续技术支持,如必有需要请加钱。